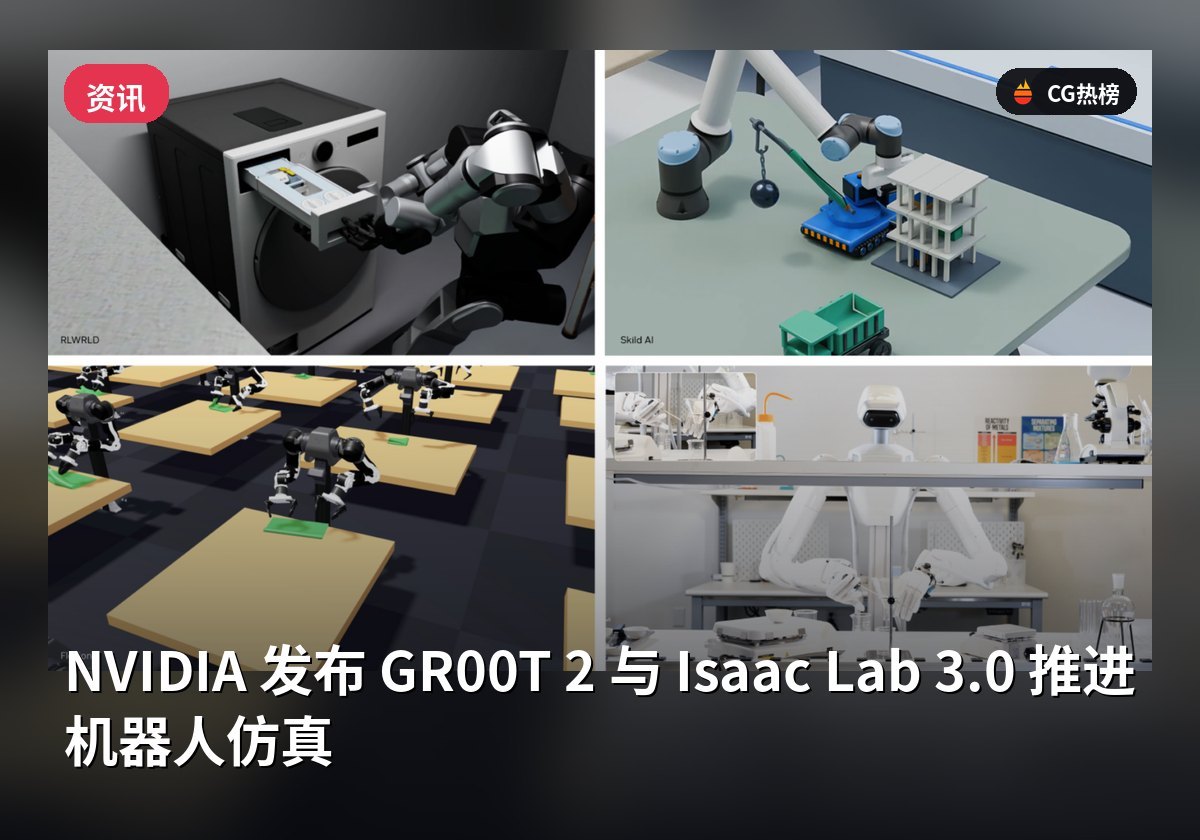
NVIDIA 在 CoRL 大会上发布开源世界动作模型 GR00T 2 及 Isaac Lab 3.0 框架。GR00T 2 基于 Cosmos 构建,利用大规模人类第一视角数据训练,支持机器人技能迁移与多步任务执行。Isaac Lab 3.0 深度集成 Newton 物理引擎,支持可变形物体模拟,训练吞吐量较前代提升 2.5 倍。此外,NVIDIA 推出 Video to Data 工作流,将人类视频转化为机器人演示数据,助力复杂操作任务的仿真训练与评估。
要点
- 发布 GR00T 2 世界动作模型,在 RoboCasa365 等基准测试中位居前列,支持少样本技能迁移。
- Isaac Lab 3.0 集成 Newton 引擎,支持电缆、布料等可变形物体模拟,提升仿真真实性。
- 引入 Video to Data 工作流,自动将人类视频转换为仿真机器人演示数据,降低数据获取成本。
- EgoHand 模型重建 3D 手部运动,两周下载量超 4 万次,用于辅助机器人操作数据标注。
- Isaac Lab 3.0 结合 Newton 引擎,视觉灵巧操作基准训练吞吐量较 Isaac Lab 2.3 提升 2.5 倍。
为什么值得关注
该更新提供了从数据生成到物理仿真的完整开源工具链,显著降低了机器人操作任务的研发门槛。国内从业者可利用 GR00T 2 进行技能迁移,并通过 Isaac Lab 3.0 高效训练复杂操作策略,加速从实验室演示到工业部署的进程,尤其适用于需要精细操作的自动化场景。
本文由 CG热榜基于公开资料重新撰写,以原始资料为准。来源:NVIDIA Blog
© 版权声明
本文由 CG热榜基于公开资料重新撰写,原始资料版权归原作者,来源见文末。