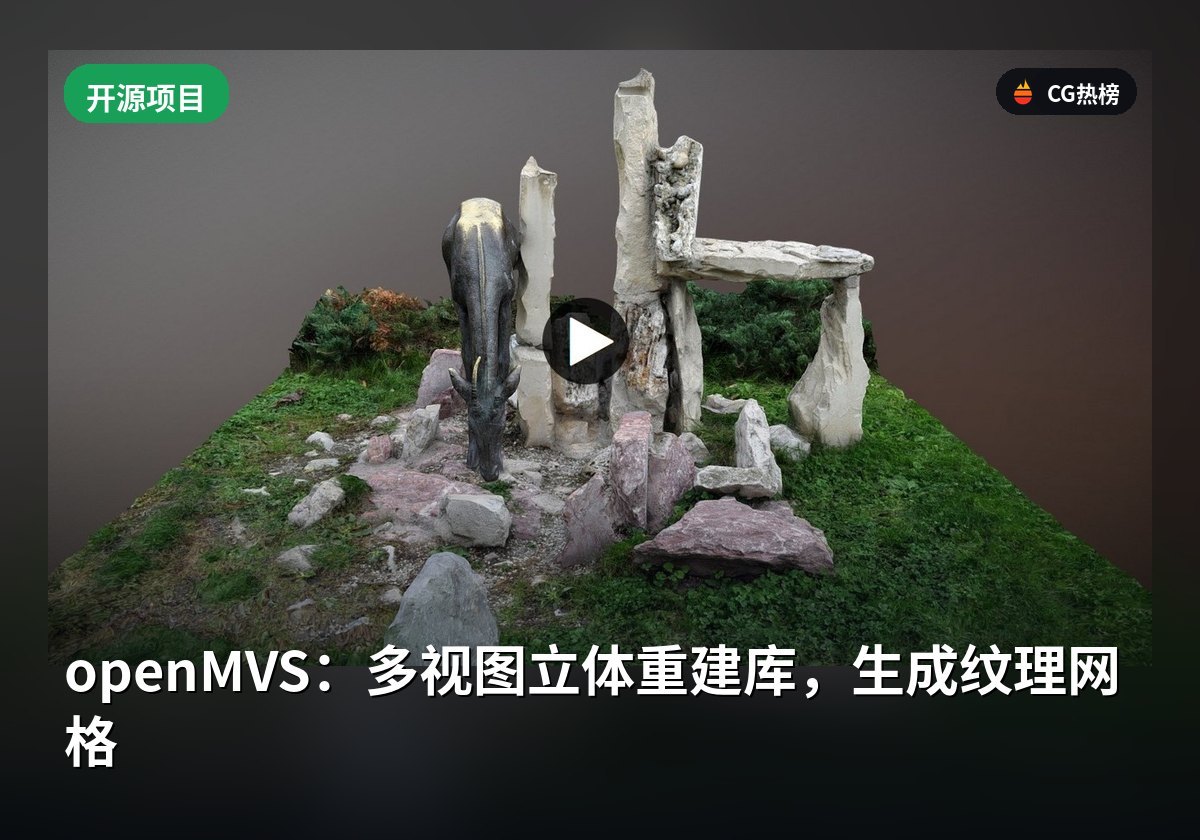
OpenMVS 是一个面向计算机视觉研究者的多视图立体(MVS)重建库,旨在补全摄影测量流程中从稀疏点云到完整表面的环节。它接收相机位姿和稀疏点云作为输入,通过密集点云重建、网格重建、网格细化及纹理计算等算法,输出带有纹理的 3D 网格模型。该项目特别适用于需要高精度表面恢复的场景,支持大规模场景的分块处理与合并,是连接 SfM 与最终 3D 资产生成的关键工具。
能做什么
- 密集点云重建:从稀疏点云生成完整且准确的密集点云
- 网格重建与细化:估算最佳拟合表面并恢复精细细节
- 网格纹理化:计算清晰准确的纹理以着色网格
- 大规模场景支持:自动分割超内存场景并分块重建合并
怎么用起来
OpenMVS 提供 Windows、Ubuntu 和 MacOS x64 的构建支持,Windows 用户可直接下载每个提交的自动二进制文件,其他系统需参考 Wiki 页面进行编译。README 未说明具体的硬件显存要求,但指出当场景过大无法装入内存时,可通过 `MvsScalablePipeline.py` 脚本自动分割子场景进行重建。使用流程通常涉及调用 Python 脚本执行密集重建、网格生成、细化及纹理化步骤。
适合谁用
适合从事计算机视觉研究、摄影测量或需要高精度 3D 表面重建的技术人员,特别是那些已有 SfM 结果并需生成最终纹理网格的开发者。
相关教程
本文由 CG热榜基于公开资料重新撰写,以原始资料为准。来源:GitHub
© 版权声明
本文由 CG热榜基于公开资料重新撰写,原始资料版权归原作者,来源见文末。